데니스 홍 미국 캘리포니아대 로스앤젤레스(UCLA) 기계항공공학과 교수가 이끄는 로봇 연구소 로멜라는 신개념 로봇 손 ‘트리미(TriMI)’를 12일 공개했다.
|
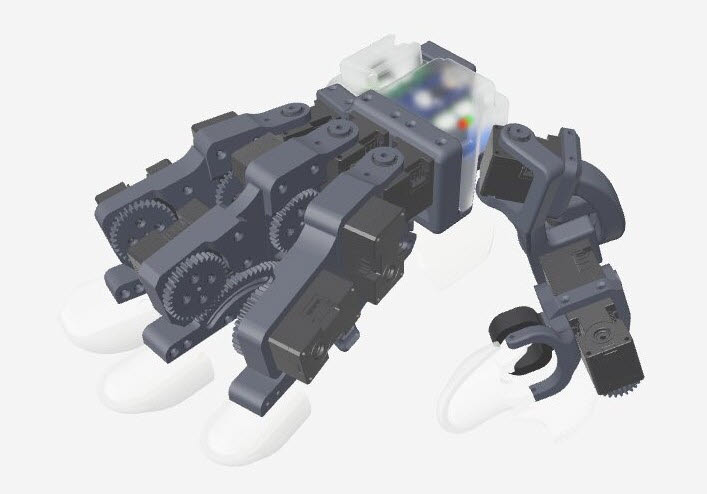
사람 손과 로봇 손은 관절 구조와 움직이는 방식이 달라 사람의 동작을 로봇이 그대로 따라 하기 어려웠다. 트리미는 사람이 작업을 가르칠 때와 로봇이 이를 수행할 때 같은 장치를 사용해 이러한 차이를 줄이도록 설계됐다.
기존에는 데이터 수집 장갑으로 사람의 손동작을 기록한 뒤 이를 로봇 관절 구조에 맞게 변환하는 과정이 필요했다. 이 과정에서 움직임의 차이가 발생하곤 했다. 트리미는 사람이 작업을 시연할 때부터 로봇 손과 같은 기계 구조를 사용해 이러한 차이를 줄이도록 설계됐다.
개발의 출발점은 연구실에서 나온 엉뚱한 질문이었다. 홍 교수는 학생들과 회의하던 중 “우리 손을 잘라내고 그 자리에 로봇 손을 붙여 데이터를 수집하면 어떨까?”라고 농담처럼 물었던 일화를 소개했다. 로봇 손으로 작업을 가르치자는 발상이 실제 연구로 이어진 것이다.
트리미는 손가락 4개와 총 13개의 자유도(DOF)를 갖췄다. 엄지손가락에 4개, 나머지 손가락에 각각 3개의 자유도를 배치했다. 이를 통해 물체를 집거나 손안에서 돌리고 도구를 조작하는 다양한 움직임을 구현했다.
연구팀이 공개한 영상에는 트리미를 착용한 사람이 큐브를 회전시키거나 테이프를 자르고 벗기는 모습이 담겼다. 드릴 비트를 끼우고 작은 나사를 분류하는 작업도 시연했다.
트리미는 직접 시연과 햅틱 원격조작, 로봇 작업 실행이라는 세 가지 기능을 지원한다. 관절 단위 힘 피드백을 제공해 원격조작 과정에서 로봇 손이 받는 힘을 조작자에게 전달할 수 있다. 연구팀은 트리미를 이용해 자체 개발한 로봇 손 ‘마이더스’를 조작하는 모습도 공개했다.
연구팀은 사람이 트리미를 착용하고 작업한 데이터를 인공지능(AI)에 학습시켜 로봇이 같은 작업을 수행하도록 했다. 그 결과 큐브 옮기기는 20회 중 18회, 병뚜껑 열기는 16회 중 12회 성공했다.
제작 비용도 낮추는 데 주력했다. 연구팀에 따르면 트리미의 부품 원가는 약 800달러(약 107만원)다. 위치 추적 장치와 손목 카메라 비용은 제외한 금액이다. 연구팀은 향후 논문과 하드웨어·소프트웨어 등 연구 결과를 오픈소스로 공개할 계획이다.
이번 연구는 휴머노이드 등 피지컬 AI 로봇의 학습에도 도움이 될 것으로 기대된다. 데이터 수집과 실제 작업에 같은 장치를 사용해 사람의 동작을 로봇에 맞게 변환하는 부담을 줄일 수 있기 때문이다.
홍 교수는 “사람 손과 로봇 손은 구조가 달라 사람의 동작을 아무리 정확하게 기록하고 학습시켜도 로봇이 그대로 따라 하기는 어렵다”며 “하지만 사람과 로봇이 똑같은 기계 구조를 사용한다면 그 차이에서 발생하는 학습의 간극을 크게 줄일 수 있을 것”이라고 설명했다.